基于MSP430單片機(jī)的光電跟蹤伺服系統(tǒng)研究方案
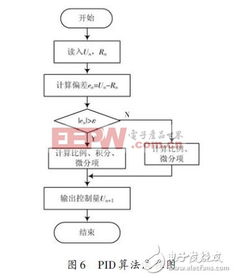
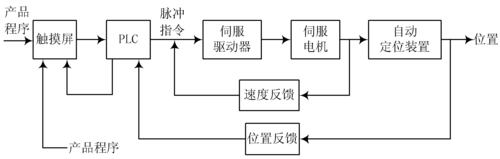
摘要:本文提出了一種基于MSP430單片機(jī)的光電跟蹤伺服系統(tǒng)設(shè)計(jì)方法,重點(diǎn)解決伺服定位系統(tǒng)的實(shí)時(shí)性與精確性。系統(tǒng)采用MSP430低功耗微處理器作為核心控制單元,結(jié)合光電傳感器檢測(cè)目標(biāo)位置,通過(guò)脈寬調(diào)制(PWM)驅(qū)動(dòng)電機(jī)實(shí)現(xiàn)精密跟蹤。實(shí)驗(yàn)結(jié)果表明,該系統(tǒng)具有響應(yīng)快、功耗低、定位誤差小于0.1度的優(yōu)點(diǎn),適用于無(wú)人機(jī)平臺(tái)、太陽(yáng)能追蹤等領(lǐng)域。
如若轉(zhuǎn)載,請(qǐng)注明出處:http://m.hzcskj.com/product/14.html
更新時(shí)間:2026-10-18 14:07:40