基于視覺伺服與單目定位的SCARA機器人手眼標定方法研究
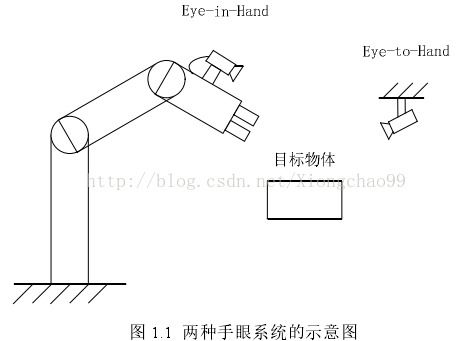
在現代工業自動化中,SCARA(Selective Compliance Assembly Robot Arm)機器人因其高速、高精度的特性被廣泛應用于裝配、分揀等任務。視覺伺服系統賦予機器人環境感知與定位能力,而手眼標定與攝像機標定是實現視覺伺服與目標單目定位的核心前置步驟。精準的標定結果直接決定伺服定位系統的性能。本文聚焦于基于視覺伺服的SCARA機器人平臺,推導了手眼標定的數學原理,并介紹了實驗實現方法,旨在為科研與工程人員供實踐指導。\n\n\n一、視覺伺服系統總體架構\n基于視覺伺服的SCARA機器人系統通常由三部分構成:搭載于末端或固定位的成像單元、控制規劃層與環境交互模塊。依據固定轉換矩陣,可分為“經典\
如若轉載,請注明出處:http://m.hzcskj.com/product/16.html
更新時間:2026-10-18 03:08:07