傳感器在自動調焦與伺服定位系統中的應用
隨著工業自動化、精密制造和智能裝備的飛速發展,自動調焦與伺服定位系統已成為現代光學檢測、激光加工、半導體封裝以及機器人視覺等領域的核心技術。在這兩大系統中,傳感器扮演著不可或缺的角色。它們如同系統的“眼睛”和“觸覺”,實時感知位置、距離、圖像清晰度等信息,并將物理量轉化為電信號,為閉環控制提供關鍵反饋。本文將從傳感器在自動調焦中的應用、在伺服定位系統中的應用以及兩者的融合趨勢三個方面展開論述。
一、傳感器在自動調焦中的應用
自動調焦(Autofocus)的核心目標是使光學系統(如相機、顯微鏡、激光聚焦頭)的焦點始終落在被測目標表面,從而獲得清晰的圖像或最高的能量密度。傳感器在此過程中負責提供與離焦量相關的信號。
1. 圖像傳感器與對比度檢測
最常見的自動調焦方式是基于圖像傳感器的對比度檢測。圖像傳感器(CCD或CMOS)連續采集視場內的圖像,通過計算圖像的清晰度評價函數(如梯度平方和、拉普拉斯算子等)來判斷當前是否對焦。當鏡頭沿光軸移動時,評價函數達到最大值的位置即為最佳焦點。這種方法不需要額外硬件,但依賴于圖像內容,在低對比度或弱光環境下可能失效。
2. 激光三角測距傳感器
激光三角法通過發射激光束到目標表面,利用位置敏感 detector(PSD)或CMOS線性傳感器接收反射光斑。光斑在傳感器上的位置隨目標距離變化,從而精確計算離焦量。該傳感器響應速度快、精度高(可達微米級),廣泛應用于手機攝像頭模組、共聚焦顯微鏡和激光打標機的自動調焦。
3. 共聚焦 chromatic 傳感器
色差共聚焦傳感器利用白光通過色散透鏡后不同波長聚焦在不同高度的特性。當目標表面恰好位于某一波長對應的焦點時,該波長的反射光最強。通過光譜儀檢測峰值波長,即可獲得距離信息。這種傳感器尤其適合測量透明或 high-reflectivity 表面,如玻璃、晶圓,且軸向分辨率可達納米級。
4. 超聲波與電容傳感器
在特定工業場景(如粗糙表面、強粉塵),超聲波傳感器和電容傳感器也可用于自動調焦。超聲波通過飛行時間測距,電容傳感器則檢測探頭與目標間的電容變化。盡管精度低于光學方法,但環境適應性強。
二、傳感器在伺服定位系統中的應用
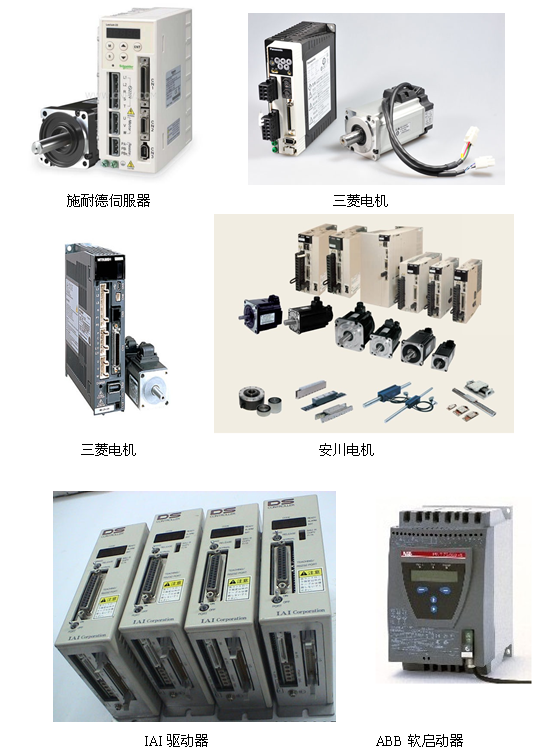
伺服定位系統要求執行機構(電機、氣缸、壓電陶瓷等)快速、準確地到達指定位置,并抵抗擾動。傳感器是位置、速度和力矩閉環控制的反饋元件,直接決定系統的定位精度、動態響應和穩定性。
1. 編碼器——位置與速度反饋的主力
旋轉編碼器和直線編碼器是伺服系統最常用的傳感器。增量式編碼器輸出脈沖序列,通過計數獲得相對位置;絕對式編碼器直接輸出唯一位置碼,無需回零。高分辨率編碼器(如23位以上)可實現亞微米級定位。在數控機床、機械臂關節中,編碼器與伺服驅動器構成半閉環或全閉環控制。
2. 光柵尺與磁柵尺
對于高精度直線定位(如光刻機、精密測量臺),光柵尺利用莫爾條紋原理,分辨率可達納米級。磁柵尺則基于磁記錄,抗污染能力強,適合惡劣環境。兩者均作為全閉環反饋,消除絲杠反向間隙和熱變形誤差。
3. 霍爾傳感器與磁編碼器
霍爾傳感器通過檢測磁場變化判斷轉子位置,常用于無刷直流電機的換相和低速測速。磁編碼器將霍爾元件與信號處理電路集成,輸出正交編碼信號,成本低、體積小,適用于工業風扇、自動化門控等。
4. 激光干涉儀與位移傳感器
在超精密伺服定位(如半導體步進掃描)中,激光干涉儀以波長作為標尺,實現納米級位移測量。電容位移傳感器和電渦流傳感器則用于微位移反饋,頻響高,適合壓電驅動器的快速定位。
5. 多傳感器融合
現代伺服系統常融合多種傳感器:例如,編碼器提供全局位置,加速度計補償振動,溫度傳感器修正熱漂移。通過卡爾曼濾波等算法,提高定位魯棒性。
三、傳感器在兩大系統中的融合與趨勢
自動調焦與伺服定位系統往往緊密結合。例如,在顯微鏡自動對焦中,Z軸伺服平臺帶動物鏡移動,激光測距傳感器提供離焦信號,編碼器保證Z軸位置精度,形成雙閉環控制。在激光加工頭中,聚焦鏡由音圈電機驅動,位置傳感器(霍爾或電容)實現快速伺服,同時利用共聚焦傳感器實時校正焦點。
未來趨勢包括:
- 智能化:傳感器內置微處理器,實現自校準、溫度補償和故障診斷。
- 高集成度:將多種傳感單元(圖像、測距、位置)集成于單芯片,減小體積。
- 高速高精:采樣率向MHz發展,分辨率向納米/亞納米邁進。
- 新材料應用:石墨烯、量子點等提升傳感器靈敏度。
##
傳感器是自動調焦與伺服定位系統的感知基石。從圖像對比度到激光三角測距,從編碼器到激光干涉儀,傳感器將物理世界的信息轉化為精確的電信號,使系統能夠“看得清”、“定得準”。隨著工業4.0和智能制造的推進,傳感器的性能與集成度將不斷提升,推動自動調焦與伺服定位技術邁向更高精度、更快響應和更強適應性的新階段。
如若轉載,請注明出處:http://m.hzcskj.com/product/54.html
更新時間:2026-10-14 15:30:37